
问答题 自动控制原理问答题:51图2-9所示为装在小车上的倒立摆系统。该系统与空间飞行器在发射过程中空间助推器姿态控制的模型一致。姿态控制的任务是,保持空间助推器在垂直位置。这和杂技表演中艺人顶立杆的平衡系统是相类似的。显然若不外施控制,该系统是不稳定的,倒立的摆随时都可能倒下来。为了简化讨论,假设摆的质量m集中在杆顶(摆杆无质量),而且只作为二维问题来处理,即摆只在图示的平面上运动。小车质量为M,作用在小车上的外施控制力为u,试求该系统的数学模型。 的答案
成人教育远程网络教育函授网上考试【自动控制原理】课程在线考试模拟试题正确答案解析,免费查看【自动控制原理】作业答案。
题目内容:
自动控制原理问答题:51图2-9所示为装在小车上的倒立摆系统。该系统与空间飞行器在发射过程中空间助推器姿态控制的模型一致。姿态控制的任务是,保持空间助推器在垂直位置。这和杂技表演中艺人顶立杆的平衡系统是相类似的。显然若不外施控制,该系统是不稳定的,倒立的摆随时都可能倒下来。为了简化讨论,假设摆的质量m集中在杆顶(摆杆无质量),而且只作为二维问题来处理,即摆只在图示的平面上运动。小车质量为M,作用在小车上的外施控制力为u,试求该系统的数学模型。
题目选项
问答题:51图2-9所示为装在小车上的倒立摆系统。该系统与空间飞行器在发射过程中空间助推器姿态控制的模型一致。姿态控制的任务是,保持空间助推器在垂直位置。这和杂技表演中艺人顶立杆的平衡系统是相类似的。显然若不外施控制,该系统是不稳定的,倒立的摆随时都可能倒下来。为了简化讨论,假设摆的质量m集中在杆顶(摆杆无质量),而且只作为二维问题来处理,即摆只在图示的平面上运动。小车质量为M,作用在小车上的外施控制力为u,试求该系统的数学模型。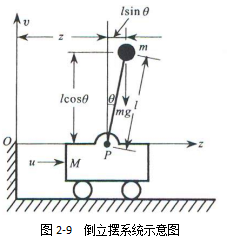
参考答案价值:100%
题目内容:
自动控制原理问答题:51图2-9所示为装在小车上的倒立摆系统。该系统与空间飞行器在发射过程中空间助推器姿态控制的模型一致。姿态控制的任务是,保持空间助推器在垂直位置。这和杂技表演中艺人顶立杆的平衡系统是相类似的。显然若不外施控制,该系统是不稳定的,倒立的摆随时都可能倒下来。为了简化讨论,假设摆的质量m集中在杆顶(摆杆无质量),而且只作为二维问题来处理,即摆只在图示的平面上运动。小车质量为M,作用在小车上的外施控制力为u,试求该系统的数学模型。
题目选项
问答题:51图2-9所示为装在小车上的倒立摆系统。该系统与空间飞行器在发射过程中空间助推器姿态控制的模型一致。姿态控制的任务是,保持空间助推器在垂直位置。这和杂技表演中艺人顶立杆的平衡系统是相类似的。显然若不外施控制,该系统是不稳定的,倒立的摆随时都可能倒下来。为了简化讨论,假设摆的质量m集中在杆顶(摆杆无质量),而且只作为二维问题来处理,即摆只在图示的平面上运动。小车质量为M,作用在小车上的外施控制力为u,试求该系统的数学模型。
参考答案价值:100%
没有找到相关结果
已邀请:
0 个回复