
问答题 自动控制原理计算题:在为焊接机器人设计手臂位置控制系统时,需要仔细选择系统参数。机械臂控制系统的结构图如图3-21所示,其中ξ=0.2,增益K和固有频率ωn为待定参数。(1) 确定K和ωn的取值,使得系统单位阶跃响应的峰值时间不超过1s,且超调量小于5%;(提示:先考虑1<K/ωn<0.3)(2) 画出(1)中所得系统的阶跃响应曲线。 的答案
成人教育远程网络教育函授网上考试【自动控制原理】课程在线考试模拟试题正确答案解析,免费查看【自动控制原理】作业答案。
题目内容:
自动控制原理计算题:在为焊接机器人设计手臂位置控制系统时,需要仔细选择系统参数。机械臂控制系统的结构图如图3-21所示,其中ξ=0.2,增益K和固有频率ωn为待定参数。(1) 确定K和ωn的取值,使得系统单位阶跃响应的峰值时间不超过1s,且超调量小于5%;(提示:先考虑1<K/ωn<0.3)(2) 画出(1)中所得系统的阶跃响应曲线。
题目选项
计算题:在为焊接机器人设计手臂位置控制系统时,需要仔细选择系统参数。机械臂控制系统的结构图如图3-21所示,其中ξ=0.2,增益K和固有频率ωn为待定参数。(1) 确定K和ωn的取值,使得系统单位阶跃响应的峰值时间不超过1s,且超调量小于5%;(提示:先考虑1<K/ωn<0.3)(2) 画出(1)中所得系统的阶跃响应曲线。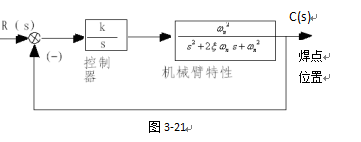
参考答案价值:100%
题目内容:
自动控制原理计算题:在为焊接机器人设计手臂位置控制系统时,需要仔细选择系统参数。机械臂控制系统的结构图如图3-21所示,其中ξ=0.2,增益K和固有频率ωn为待定参数。(1) 确定K和ωn的取值,使得系统单位阶跃响应的峰值时间不超过1s,且超调量小于5%;(提示:先考虑1<K/ωn<0.3)(2) 画出(1)中所得系统的阶跃响应曲线。
题目选项
计算题:在为焊接机器人设计手臂位置控制系统时,需要仔细选择系统参数。机械臂控制系统的结构图如图3-21所示,其中ξ=0.2,增益K和固有频率ωn为待定参数。(1) 确定K和ωn的取值,使得系统单位阶跃响应的峰值时间不超过1s,且超调量小于5%;(提示:先考虑1<K/ωn<0.3)(2) 画出(1)中所得系统的阶跃响应曲线。
参考答案价值:100%
没有找到相关结果
已邀请:
0 个回复